Teknologi kendaraan tanpa awak kini tidak hanya berkembang di darat dan udara, tetapi juga merambah dunia bawah laut. Kendaraan bawah laut otonom atau Autonomous Underwater Vehicle (AUV) menjadi salah satu teknologi yang semakin dibutuhkan untuk mendukung berbagai kegiatan kelautan, mulai dari pemantauan ekosistem laut, survei bawah laut, hingga eksplorasi wilayah perairan yang sulit dijangkau manusia.
Meski mampu bergerak tanpa kendali langsung dari operator, kendaraan bawah laut menghadapi tantangan tersendiri. Arus laut, tekanan air, serta karakteristik gerak kendaraan dapat memengaruhi kestabilan dan ketepatan navigasinya. Salah satu kemampuan penting yang harus dimiliki kendaraan tersebut adalah menjaga kedalaman agar tetap sesuai dengan posisi yang telah ditentukan.
Tantangan inilah yang menjadi perhatian Wrastawa Ridwan, dosen Fakultas Teknik Universitas Negeri Gorontalo (UNG), bersama M. Habib Nasution dan Abdul-Wahid A. Saif. Ketiganya mengembangkan pendekatan sistem kendali yang dirancang untuk membantu kendaraan bawah laut otonom mengatur kedalamannya secara lebih akurat.
Penelitian tersebut dipublikasikan dalam jurnal Transportation Research Procedia, Volume 96 Tahun 2026, halaman 629–636, dengan judul “PSO-Optimized LQR Controller for Underactuated AUV Depth Tracking”. Artikel ini merupakan bagian dari publikasi The 2nd International Conference on Smart Mobility and Logistics Ecosystems (SMILE 2026).
Dalam penelitian ini, para peneliti menggabungkan dua pendekatan komputasi, yakni Linear Quadratic Regulator (LQR) dan Particle Swarm Optimization (PSO). Secara sederhana, LQR merupakan metode pengendalian yang membantu suatu sistem bergerak menuju kondisi yang diinginkan dengan mempertimbangkan ketepatan respons dan besarnya upaya kendali. Metode ini kemudian dioptimalkan menggunakan PSO agar kendaraan dapat mengikuti perubahan kedalaman dengan lebih baik.
PSO sendiri merupakan metode optimasi yang terinspirasi dari perilaku kelompok hewan, seperti kawanan burung yang bergerak bersama atau sekumpulan ikan yang berenang dalam kelompok. Dalam metode ini, sejumlah kemungkinan solusi diuji dan diperbaiki secara bertahap untuk menemukan pilihan yang paling optimal. Prinsip tersebut dimanfaatkan peneliti untuk menentukan pengaturan sistem kendali yang menghasilkan respons kendaraan lebih baik.
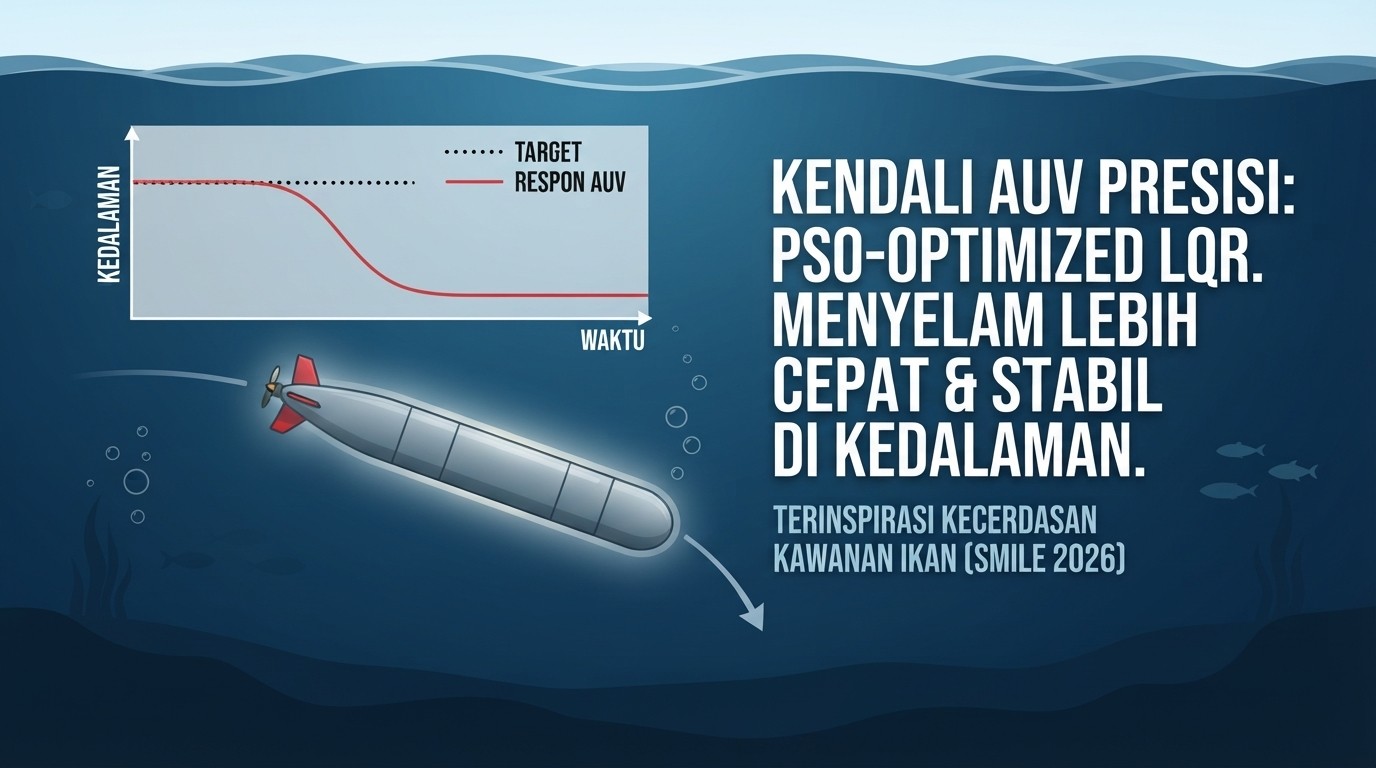
Untuk menguji pendekatan tersebut, peneliti menggunakan pemodelan dan simulasi komputer dengan perangkat lunak MATLAB. Kendaraan bawah laut yang menjadi objek kajian menggunakan model berbentuk torpedo. Dalam skenario pengujian, kendaraan diarahkan menyelam hingga kedalaman dua meter, mempertahankan posisi tersebut selama satu menit, kemudian kembali ke permukaan secara bertahap.
Hasil simulasi menunjukkan bahwa pengoptimalan sistem kendali menggunakan PSO mampu meningkatkan ketepatan kendaraan dalam mengikuti kedalaman yang ditargetkan. Pada sistem LQR awal, rata-rata kesalahan pelacakan kedalaman tercatat sebesar 0,2008 meter. Setelah dioptimalkan dengan PSO, angka tersebut turun menjadi 0,1717 meter.
Penurunan nilai kesalahan ini menunjukkan bahwa kendaraan dapat mengikuti kedalaman yang diperintahkan dengan lebih tepat. Sistem yang telah dioptimalkan juga membutuhkan waktu sekitar 7,12 detik untuk mencapai kondisi stabil, lebih cepat dibandingkan sistem LQR awal yang membutuhkan 8,64 detik.
Peneliti turut membandingkan pendekatan tersebut dengan sistem kendali lain yang menggunakan dua lapis pengendalian, termasuk metode Adaptive Line of Sight (ALOS) yang dipadukan dengan Extended State Observer (ESO). Dalam hasil simulasi penelitian ini, pendekatan PSO-LQR menghasilkan rata-rata kesalahan kedalaman yang lebih rendah dibandingkan sistem pembanding tersebut.
Temuan ini memperlihatkan bahwa peningkatan kinerja kendaraan bawah laut tidak selalu harus dilakukan dengan menambah perangkat keras atau komponen fisik. Pengaturan algoritma dan sistem kendali yang tepat juga dapat memberikan pengaruh penting terhadap kemampuan kendaraan dalam menjalankan tugasnya.
Ke depan, pendekatan ini berpotensi mendukung pengembangan kendaraan bawah laut otonom yang lebih akurat dan responsif. Kemampuan menjaga kedalaman secara stabil menjadi salah satu aspek penting ketika kendaraan digunakan untuk mengamati kondisi ekosistem laut, memeriksa infrastruktur bawah air, maupun melakukan pengumpulan data di wilayah perairan.
Meski demikian, hasil yang disampaikan dalam penelitian ini masih berasal dari pengujian melalui simulasi komputer. Karena itu, pengujian lebih lanjut pada kendaraan fisik dan lingkungan perairan sesungguhnya masih diperlukan untuk mengetahui kinerja sistem ketika menghadapi kondisi laut yang lebih kompleks. Para peneliti juga membuka peluang pengembangan berikutnya dengan menerapkan optimasi PSO pada sistem kendali dua lapis.
Sumber: link jurnal
kunjungan dari LPPM Universitas Pattimura dalam rangka melakukan diskusi tindak lanjut kerjasama pelaksanaan Penelitian dan Pengabdian kepada Masyarakat
Hari, Tanggal : Rabu, 23 September 2026
Waktu : Pukul 09.00 WITA s.d selesai
Tempat : Ruang Sidang Lt. 2 LPPM UNG
Monitoring dan Evaluasi Program Pengabdian kepada Masyarakat Skema KKN Tematik Tahap II dan KKN Tematik Infrastruktur Universitas Negeri Gorontalo Tahun Anggaran 2026
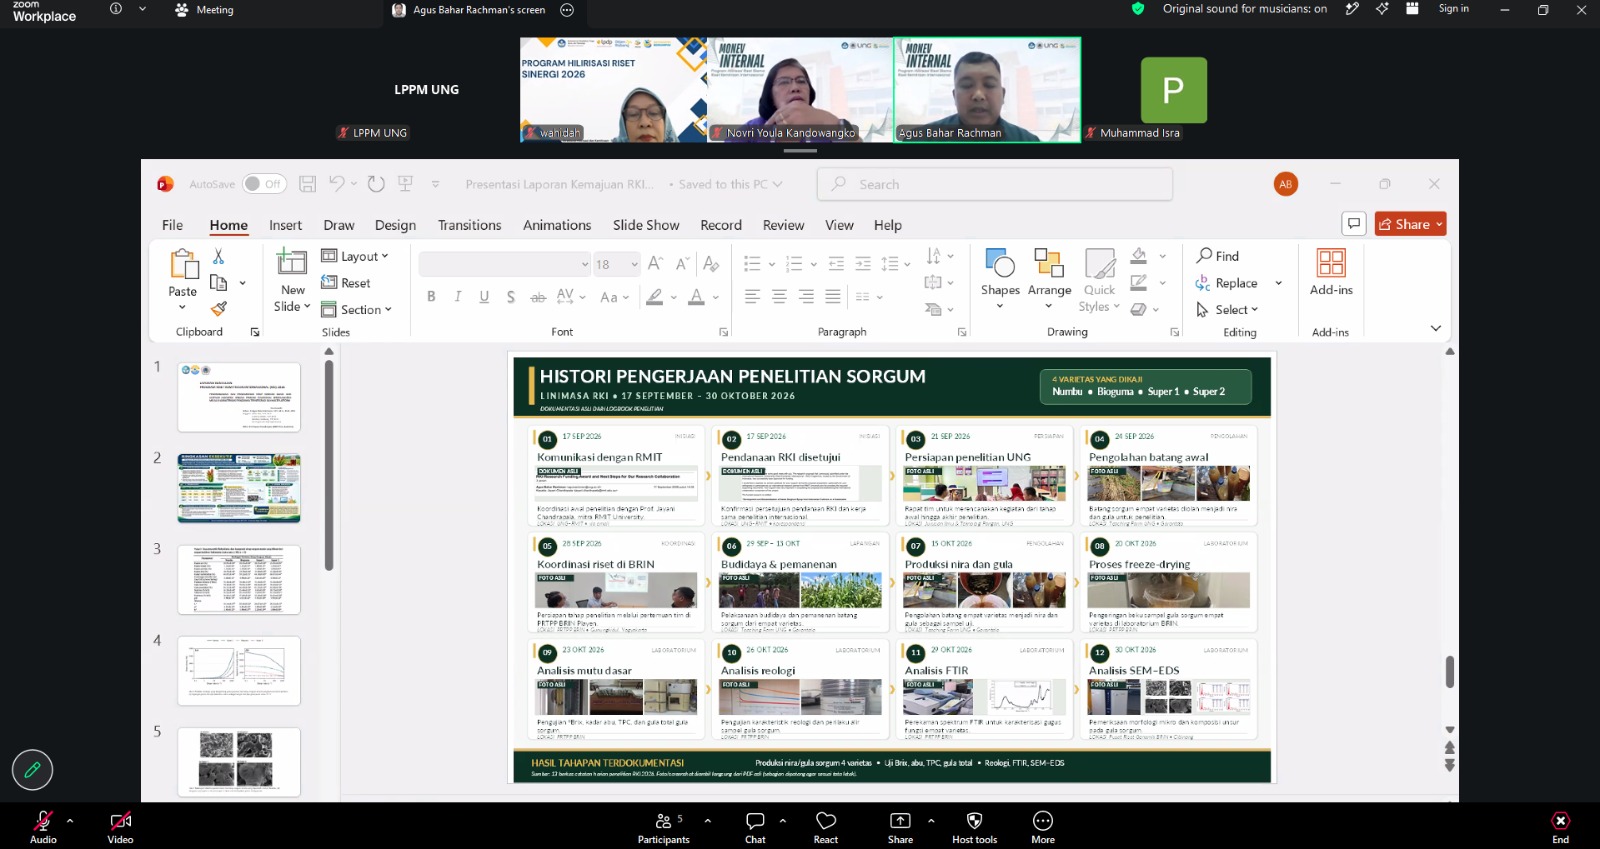
Monitoring dan Evaluasi (Monev) Internal Program Penelitian Pendanaan Direktorat Jenderal Riset dan Pengembangan Kemdiktisaintek Tahun Anggaran 2026, Lembaga Penelitian dan Pengabdian kepada Masyarakat (LPPM) Universitas Negeri Gorontalo.
Dalam rangka persiapan pelaksanaan Monitoring dan Evaluasi (Monev) Internal Program Penelitian
Pendanaan Direktorat Jenderal Riset dan Pengembangan Kemdiktisaintek Tahun Anggaran 2026